Günümüzdeki uzay misyonları genellikle tek kullanımlık birer macera olarak tasarlanıyor; uydular yakıtları tükenene kadar görev yapıyor ve ardından uzay çöpüne dönüşüyor. Ancak Avrupa Uzay Ajansı (ESA), uyduların uzayda buluşabileceği, kenetlenebileceği, yakıt ikmali alabileceği, onarılabileceği ve hatta tamamen yeni görevler için yeniden yapılandırılabileceği sürdürülebilir bir gelecek inşa etmek için çalışıyor. Uzayda birer havaalanı veya tren istasyonu işlevi görecek bu lojistik merkezlerin temeli, tüm uzay aracı üreticilerinin uyum sağlayabileceği açık, birlikte çalışabilir ve modüler bir ekosistem standardının geliştirilmesine dayanıyor.
Bu vizyonun gerçeğe dönüşmesi için ESA ve endüstri ortakları, uyduların uzayda birbirlerini bulmasını ve kenetlenmesini sağlayacak arayüzleri geliştirmek üzere güçlerini birleştirdi. Bu kapsamdaki yeni donanım testleri, Hollanda'daki ESA teknik merkezi ESTEC'te yer alan test tesislerinde gerçekleştirildi. Testlerde, The Exploration Company, Sener, GMV, Almatech, Thales Alenia Space ve CDS tarafından geliştirilen farklı arayüzler ve teknolojiler titizlikle değerlendirildi. Uzayda bir aracın diğerine yaklaşması süreci olarak tanımlanan buluşma (rendezvous), servis aracının hedef aracın yörüngesine uyum sağlamasını ve çok hassas manevralar yapmasını gerektiriyor.
Carl Sagan Seti: Kozmos & Tanrının Kapısını Çalan Bilim (2 Kitap)
"Evrenin neresindeyiz ve nereye gidiyoruz?" Çağımızın en büyük astrofizik başyapıtı Kozmos ve bilimin sınırlarını sorgulayan 2'li özel koleksiyon seti.
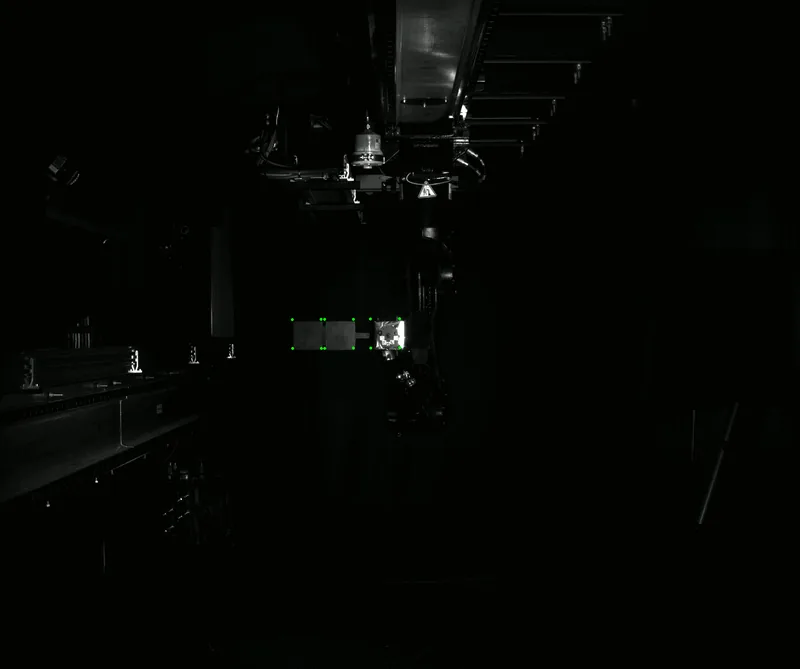
Laboratuvarda kurulan sistemde, servis aracının hedefe yüzlerce metre uzaktan birkaç santimetreye kadar yaklaşmasını sağlayacak iki kamera sistemi test edildi. ESA'nın Rehberlik, Navigasyon ve Kontrol Laboratuvarı'ndaki testler, 33 metre uzunluğundaki raylar üzerine monte edilmiş GRALS isimli ikili robotik kol sistemiyle gerçekleştirildi. Kollardan biri The Exploration Company tarafından geliştirilen yaklaşma navigasyon ünitesini tutarken, diğer kol Thales Alenia Space Fransa tarafından geliştirilen hedef uzay aracının ölçekli bir modelini taşıdı. Tek bir lamba ile aydınlatılan karanlık odada, navigasyon kamerasının hedef arayüz üzerindeki QR kodlarına benzer siyah-beyaz işaretçileri kilitlemesi sağlandı.
Simülasyonun kenetlenme aşaması ise ESA'nın Yörüngesel Robotik Laboratuvarı'nda tamamlandı. Son derece düz ve pürüzsüz bir zemin üzerinde havada süzülen özel platformlar, iki boyutlu ortamda ağırlıksız serbest süzülme durumunu simüle etti. Platformların altındaki hava yatakları sürtünmesiz bir ortam yaratarak gerçeğe yakın bir deneyim sundu. Yaklaşık 180 kg ağırlığındaki servis simülatörü platformu, pasif yakalama arayüzü ile hedef araca kilitlendi ve iki portu (biri sıvı transferi, diğeri güç ve veri aktarımı için) birbirine bağladı. Bu yaz gerçekleştirilen testler, InSPoC (In-Space Proof of Concept) girişimi altında yürütüldü.