Uzay ajanslarının ve özel sektörün on yıllardır fırlattığı binlerce uydu ve roket kademesi, görev sürelerini tamamladıklarında veya arızalandıklarında yörüngede başıboş kalarak büyük bir tehlike havuzu oluşturuyor. 'Uzay çöpü' (space debris) olarak adlandırılan bu atıklar, saatte ortalama 28 bin kilometre gibi devasa hızlarla Dünya etrafında döndükleri için aktif uydular ve insanlı uzay istasyonları için felaket senaryolarına kapı aralaybiliyor. Bu sorunun önüne geçmek için geliştirilen Aktif Enkaz Giderme (Active Debris Removal - ADR) stratejileri, işlevsiz nesnelerin yakalanıp kontrollü bir şekilde atmosfere sokularak yanmasını sağlamayı hedefliyor. Ancak uzayda kontrolsüz şekilde takla atan (non-cooperative) ve işbirliğine yanaşmayan devasa bir nesneyi yakalamak, robotik teknolojiler açısından son derece karmaşık bir mühendislik meydan okumasıdır.
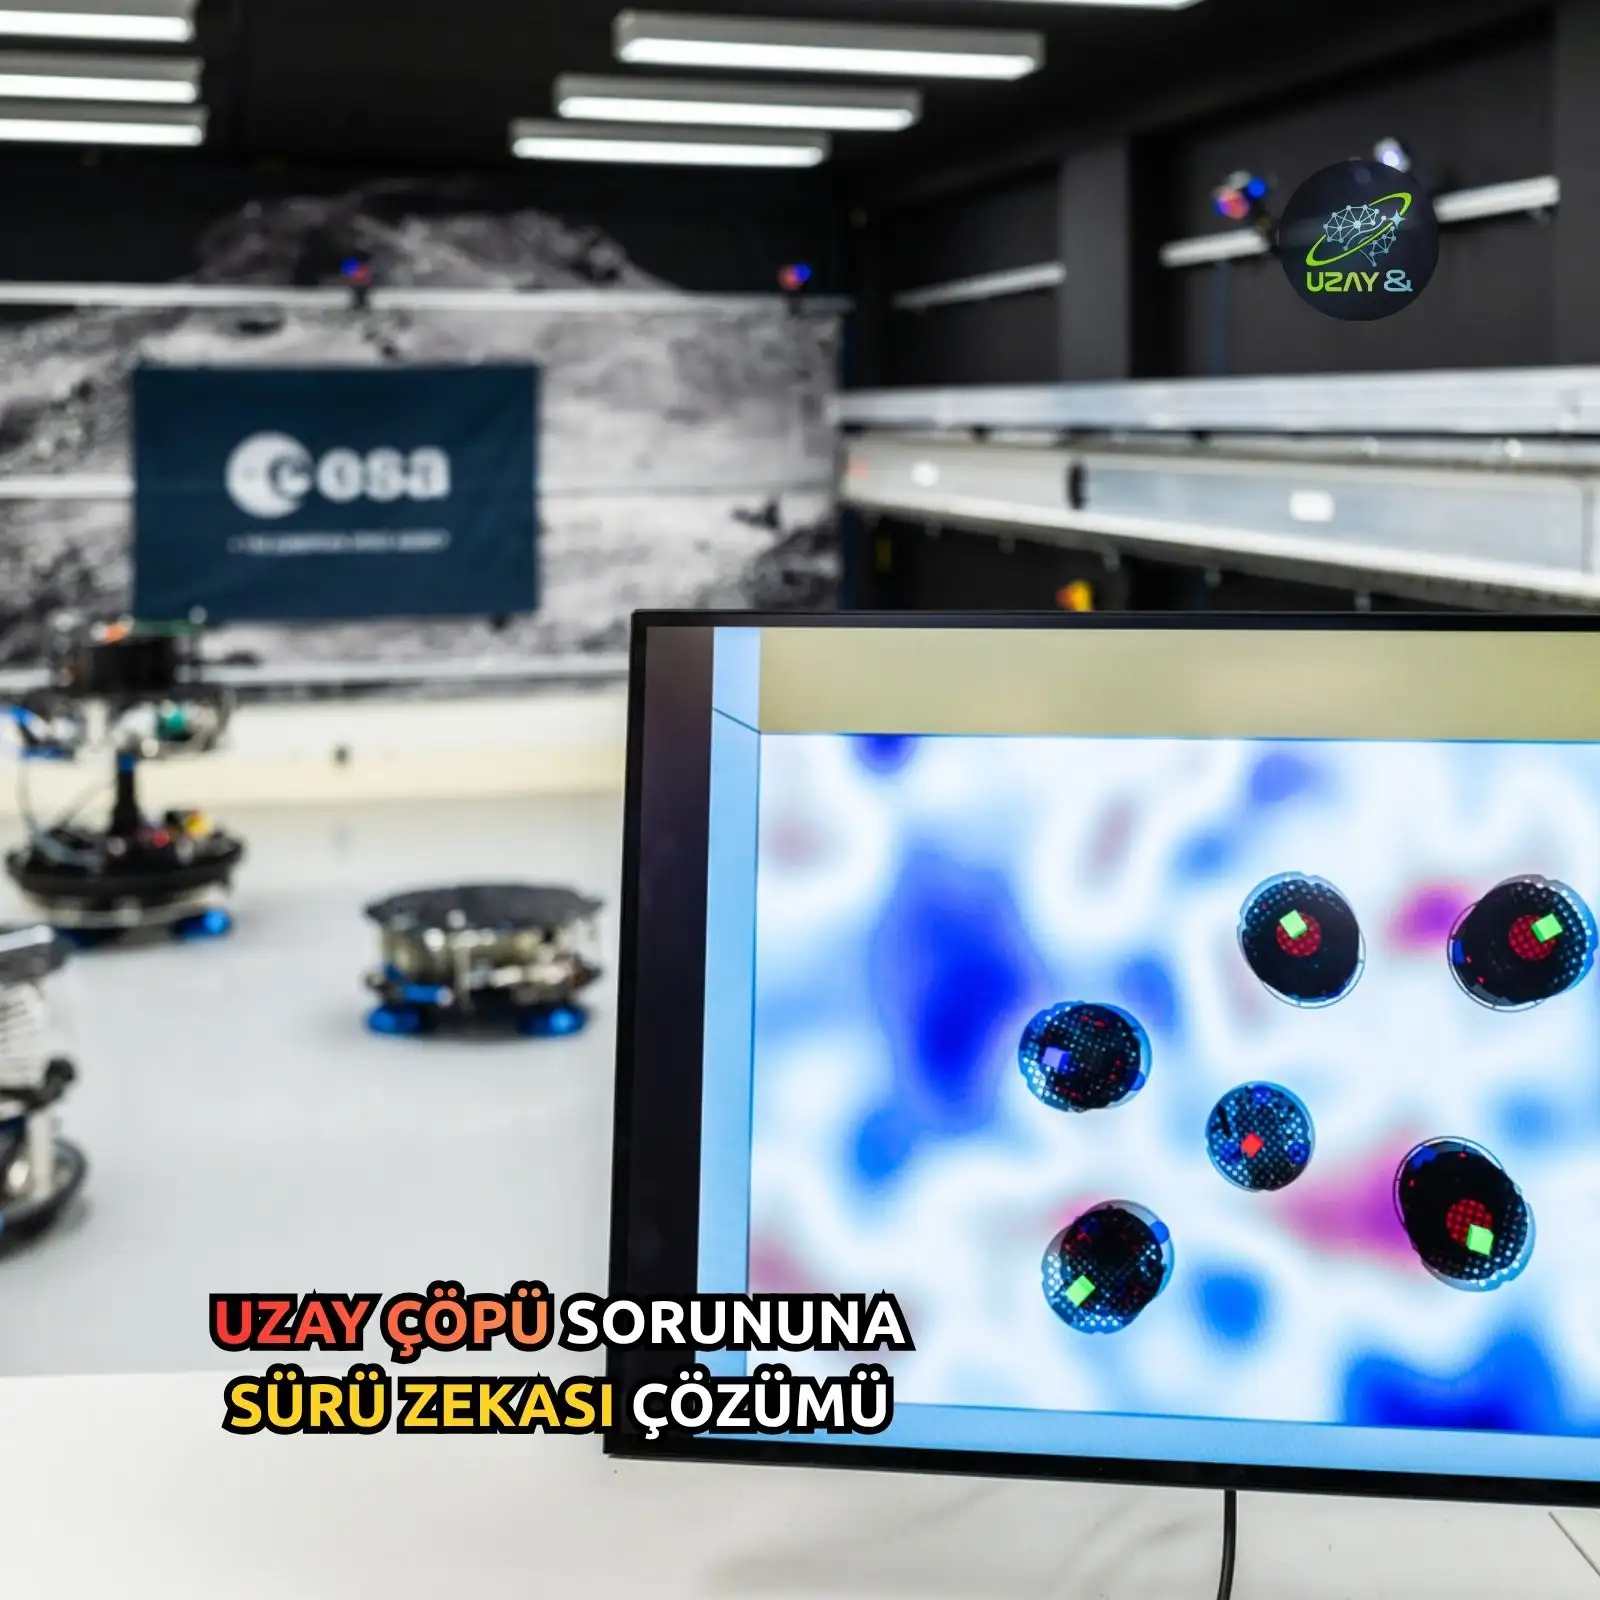
İtalya'daki Bologna Üniversitesi'nden 'Star-bots' adlı öğrenci takımı, bu zorlu probleme yenilikçi bir yaklaşım getirerek ESA Akademi Deneyleri Programı'na seçildi. Öğrencilerin geliştirdiği sistem, bir araya gelerek kontrolsüz bir hedefi çembere alan ve takip eden otonom bir robot sürüsüne dayanıyor. Carlo Dallara liderliğindeki ekip, deneylerinde hem gerçek fiziksel robotik platformları hem de sanal ortam yazılımlarını eş zamanlı olarak kullanıyor. Gerçek ve sanal platformların harmanlandığı bu hibrit yaklaşım, mühendislere büyük ölçekli sürü davranışlarını simüle etme imkanı tanırken, aynı zamanda donanımdan gelen gerçek dünya geri bildirimlerini de kaybetmemelerini sağlıyor.
Carl Sagan Seti: Kozmos & Tanrının Kapısını Çalan Bilim (2 Kitap)
"Evrenin neresindeyiz ve nereye gidiyoruz?" Çağımızın en büyük astrofizik başyapıtı Kozmos ve bilimin sınırlarını sorgulayan 2'li özel koleksiyon seti.
Projenin başarıyla test edildiği ortam ise ESA'nın Hollanda'daki ESTEC teknik merkezinde bulunan Orbital Robotik Laboratuvarı (ORBIT) oldu. Bu laboratuvarda yer alan özel 'düz zemin' (flat floor) tesisi, uzayın yerçekimsiz ve sürtünmesiz ortamını simüle etmek için ustaca tasarlanmıştır. Platformların alt kısmında yer alan hava yatakları (air bearings), zemine doğru yüksek basınçlı hava üfleyerek mikrometre kalınlığında bir hava katmanı oluşturur. Bu sayede robotlar, yerçekiminin iki boyutlu düzlemdeki etkisinden arınmış bir şekilde, uzay boşluğundaki serbest hareket dinamiklerini birebir taklit ederek sürtünmesiz olarak süzülebilirler.
Beş robottan oluşan bu özel sürü sistemi, uzaydaki karmaşık yörünge mekaniğini ve çoklu ajan koordinasyonunu test etmek için kusursuz bir zemin hazırlamaktadır. Uzay çöplerinin temizlenmesi sürecinde tek bir büyük ve pahalı robot yerine, esnek ve hataya dayanıklı küçük bir robot sürüsünün kullanılması, operasyonel riskleri dramatik ölçüde azaltmaktadır. Bir robotun arızalanması veya hedefin beklenmedik bir manevra yapması durumunda diğer robotların görevi devralabilmesi, sürü zekasının (swarm intelligence) uzay teknolojilerindeki en büyük avantajı olarak öne çıkmaktadır.