Avrupa Uzay Ajansı (ESA), gelecekteki Ay keşifleri ve Artemis tabanlı insanlı görevler için lojistik altyapısını güçlendirmeye devam ediyor. Ajansın öncülüğünde geliştirilen 'Argonaut' adlı devasa iniş araçları, Ay yüzeyine 1500 kilograma kadar kargo taşıma kapasitesine sahip olacak. Bu yükler; keşif araçlarından bilimsel laboratuvar ekipmanlarına ve gelecekteki Ay üssünün yapı taşlarına kadar geniş bir yelpazeyi kapsıyor. Ancak bu ağırlıktaki malzemelerin iniş aracından güvenle indirilmesi ve özellikle hassas ölçümler yapması gereken bazı bilimsel cihazların, motor titreşimlerinden etkilenmeyecek şekilde aracın metrelerce uzağına yerleştirilmesi gerekiyor. Mevcut robotik kolların erişim mesafesi bu tür operasyonlar için yetersiz kaldığından, Romanya'daki COMOTI araştırma enstitüsü ve Initium Space iş birliğiyle yepyeni bir çözüm üretildi: Loader projesi.
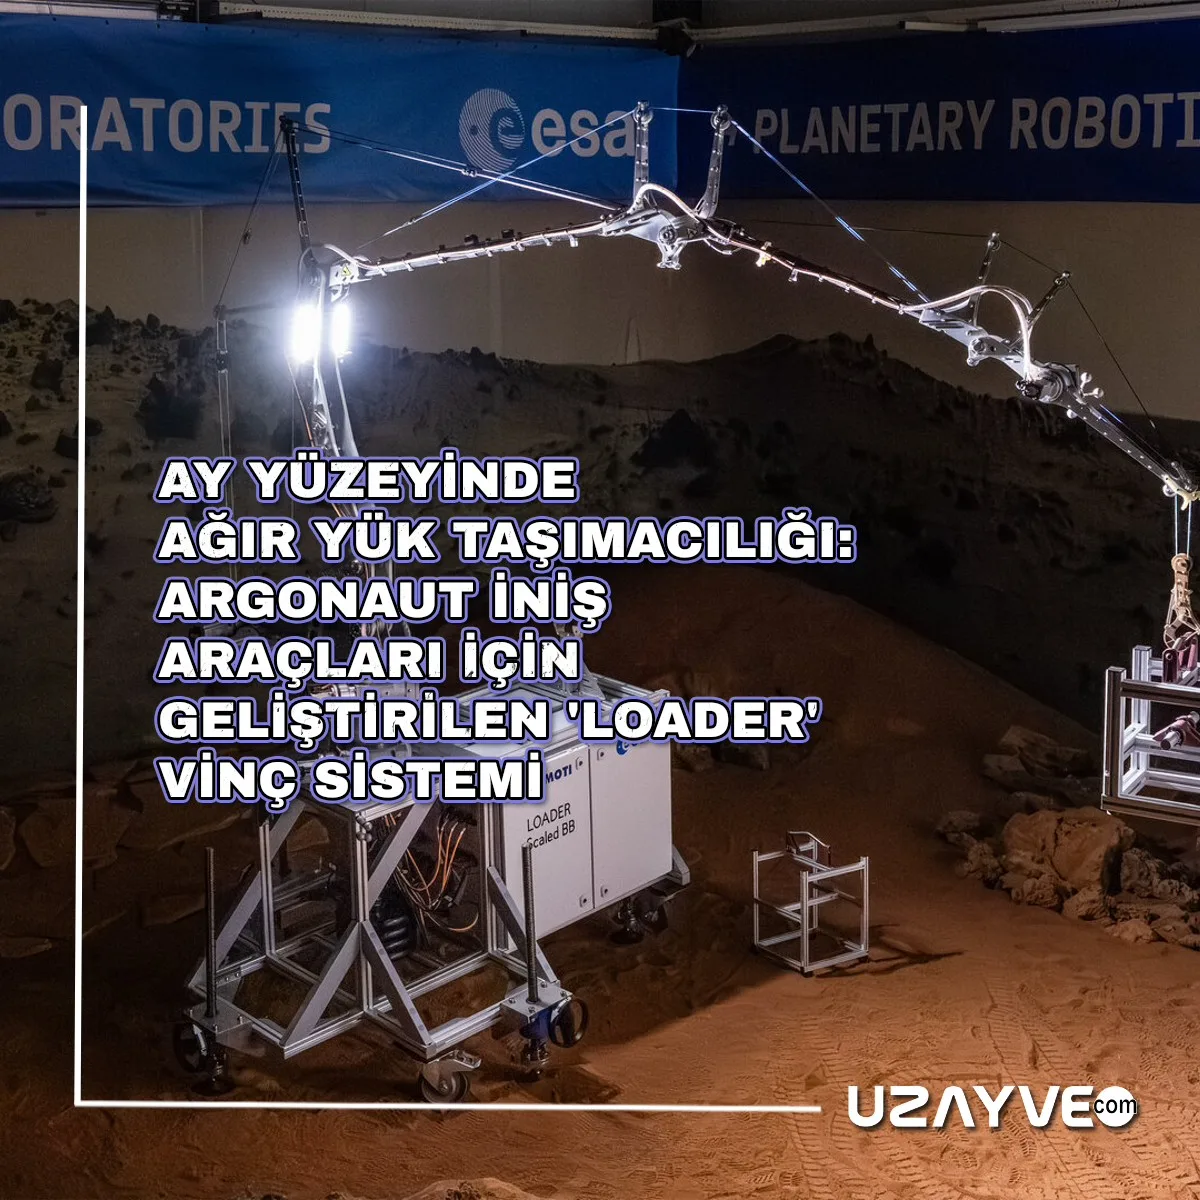
ESA'nın Teknoloji Geliştirme Unsuru (Technology Development Element) tarafından desteklenen bu özel ay vincinin ölçeklendirilmiş bir modeli, Hollanda'daki ESA Gezegensel Robotik Laboratuvarı'nda başarıyla test edildi. Testler sırasında vincin bir yük maketini labirent benzeri bir ortamda başarıyla taşıdığı gözlemlendi. ESA'nın robotik mühendisi Gunter Just, laboratuvarda test edilen bu modelin Dünya yerçekimi altında sadece 30 kg kaldırma kapasitesine sahip olduğunu, bunun Ay'ın düşük yerçekimi koşullarında yaklaşık 180 kg'a denk geldiğini belirtiyor. Gerçek boyuttaki nihai vinç ise bundan iki kat daha büyük olacak ve Ay'ın Dünya'nınkinin altıda biri kadar olan zayıf yerçekimi sayesinde, tam bir tonluk malzemeyi rahatlıkla kaldırabilecek.
Carl Sagan Seti: Kozmos & Tanrının Kapısını Çalan Bilim (2 Kitap)
"Evrenin neresindeyiz ve nereye gidiyoruz?" Çağımızın en büyük astrofizik başyapıtı Kozmos ve bilimin sınırlarını sorgulayan 2'li özel koleksiyon seti.
Ay gibi zorlu bir ortamda çalışacak donanımların tasarımı, katı mühendislik kısıtlamalarını beraberinde getiriyor. Uzaya fırlatma maliyetleri ve roket içindeki kısıtlı alanlar göz önüne alındığında, vincin fırlatma sırasında katlanabilir bir konfigürasyonda olması gerekiyordu. COMOTI'den Daniel Useriu'nun açıklamalarına göre, özel bir kablo yönetim sistemi ve dikkatle planlanmış açılma sekansı sayesinde vinç, taşıma sırasında son derece kompakt kalırken Ay yüzeyine ulaştığında sorunsuz bir şekilde açılıyor. Ayrıca sistemde yer alan özel bir dengeleme mekanizması, iniş aracının engebeli veya eğimli bir araziye oturması durumunda bile vincin her zaman dikey konumda kalmasını sağlıyor.
Vincin tasarımı sadece kaldırma gücüyle sınırlı kalmayıp hassas konumlandırma yetenekleriyle de dikkat çekiyor. Tabanın hemen üzerinde başlayan ve iki eklemle bağlanan uzun kol, uç kısımdaki iki farklı tutucu (gripper) sistemiyle son buluyor. Bunlardan ilki, enerji gerektirmeden yerine kilitlenebilen pasif ve yaylı bir tutucuyken; ikincisi, yükün daha hassas bir şekilde yönlendirilmesini sağlayan pil gücüyle çalışan döner bir tutucu mekanizma. Bu çift yönlü yaklaşım, hassas optik ve sismik cihazların milimetrik doğrulukla istenen noktalara yerleştirilmesine olanak tanıyor.
Bilimsel ve teknolojik açıdan bakıldığında, Ay yüzeyinde sürdürülebilir bir insan varlığı kurmanın önündeki en büyük engellerden biri lojistik ve altyapı yönetimidir. Apollo döneminde kısa süreli keşifler yapılırken, günümüzdeki Artemis ve Argonaut gibi programlar uzun vadeli kalışları ve yerinde kaynak kullanımını hedeflemektedir. Bu durum, insan gücünün sınırlı olduğu ortamlarda otonom ve yarı otonom ağır yük makinelerinin geliştirilmesini zorunlu kılmaktadır. Loader projesi, sadece bir vinç sistemi olmanın ötesinde, derin uzay keşiflerinde robotik sistemlerin insan hayatını ve görev başarısını nasıl doğrudan destekleyebileceğinin somut bir göstergesidir. Gelecekte Ay'da kurulacak radyo teleskop dizileri, güneş paneli tarlaları ve habitat modüllerinin inşasında bu tür uzmanlaşmış robotik araçların omurga görevi göreceği şimdiden netleşmektedir.